Stuttgart nghiên cứu đội robot lắp mô-đun gỗ và kết cấu không gian
SCALAR và COBRAS dự kiến khởi động tháng 11/2026, nghiên cứu trong ba năm, mỗi dự án nhận khoảng 4 triệu EUR từ EIC Pathfinder.
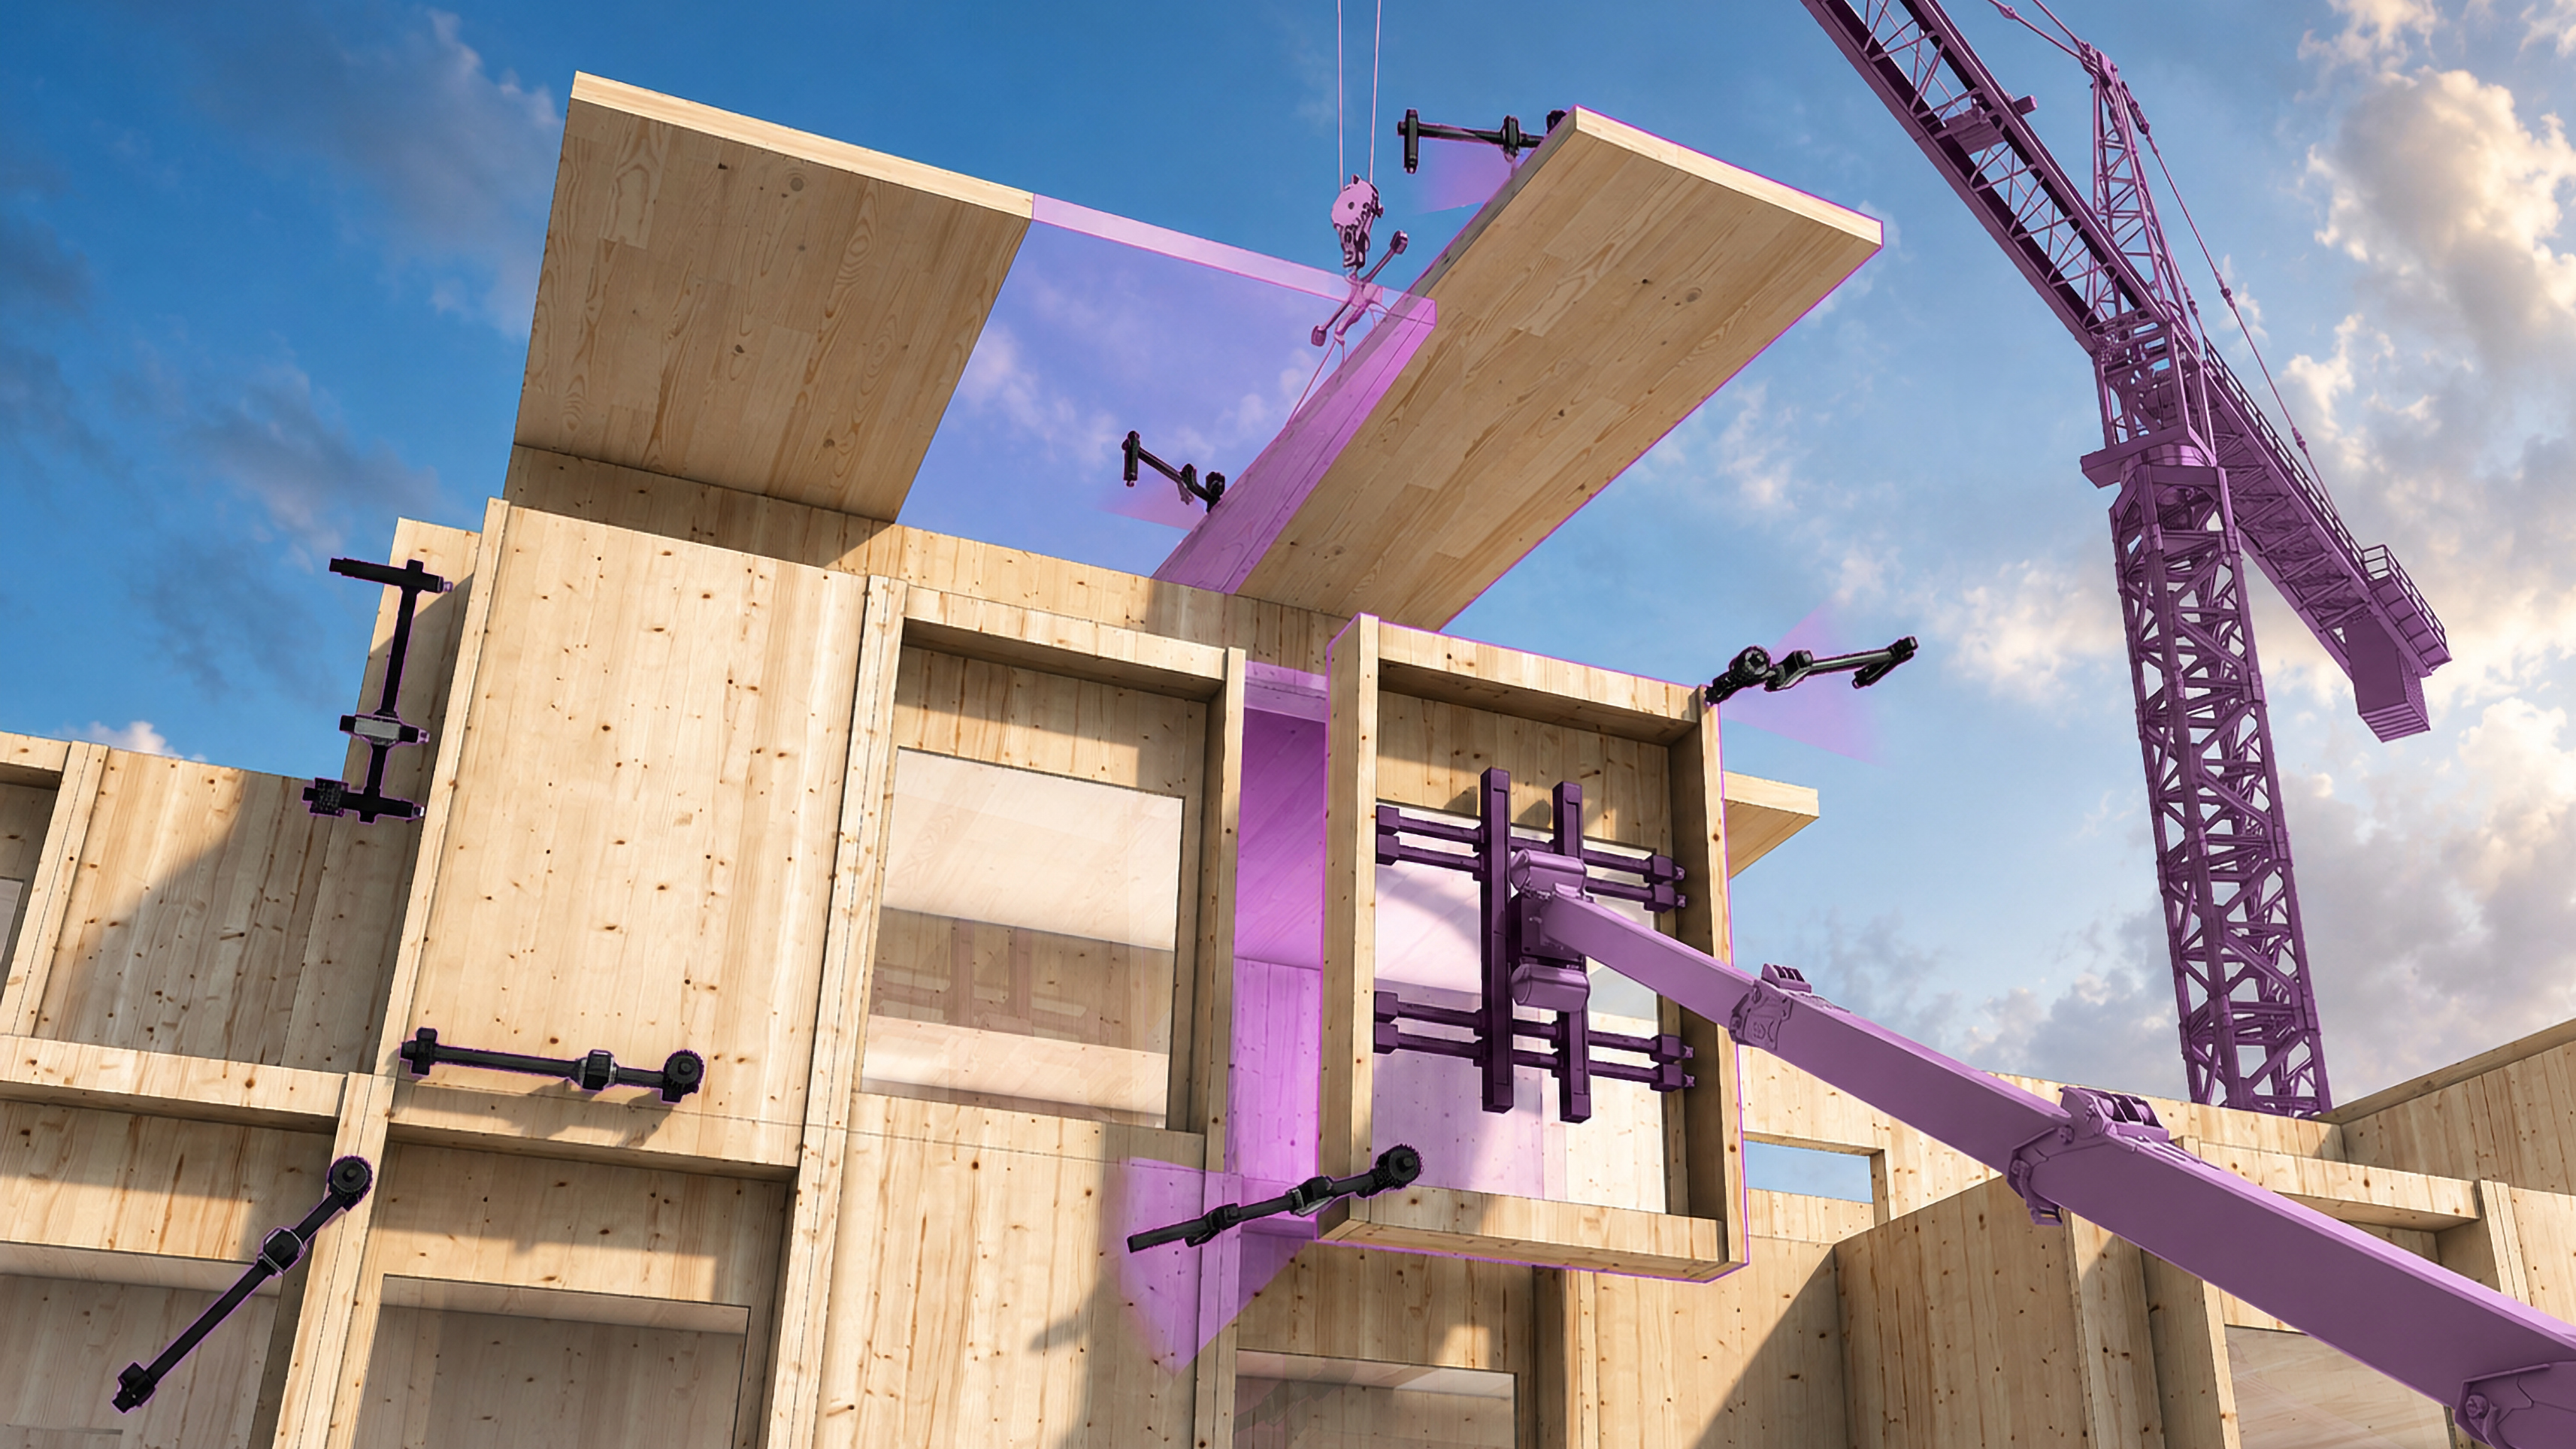
Phối cảnh ý tưởng SCALAR của ICD, Đại học Stuttgart; không phải ảnh hệ thống đã hoàn thành triển khai. Nguồn ảnh: ICD, University of Stuttgart · Ảnh gốc.

Tin nguồn: 06/10/2026 · Bản tin BuildSIA: 07/10/2026.
Đại học Stuttgart công bố hai dự án SCALAR và COBRAS, khởi động dự kiến tháng 11/2026, kéo dài ba năm; mỗi dự án nhận khoảng 4 triệu EUR từ EIC Pathfinder. Đại học Stuttgart.
Hai hướng lắp ghép
SCALAR phối hợp cần trục và robot ở nhiều quy mô: vận chuyển, căn chỉnh rồi liên kết mô-đun gỗ. ICD nêu giám sát liên tục của con người và mục tiêu trình diễn TRL4, cho xây mới và cải tạo mặt dựng.
COBRAS nghiên cứu bầy robot nhỏ dùng điện để lắp, tháo kết cấu không gian từ mô-đun; hướng tới phối hợp không có bộ điều khiển trung tâm. Nguồn.
Trạng thái và lịch
CORDIS ghi riêng SCALAR: 01/11/2026–31/10/2029, tài trợ EU 3.997.296,25 EUR. Không áp con số chính xác này cho COBRAS. Đây là nghiên cứu, chưa phải sản phẩm thương mại đã nghiệm thu.
Góc nhìn BuildSIA: thiết kế cấu kiện, mô phỏng lắp ghép và đối chiếu thử nghiệm phải đi cùng phát triển robot.
Tóm tắt bằng infographic
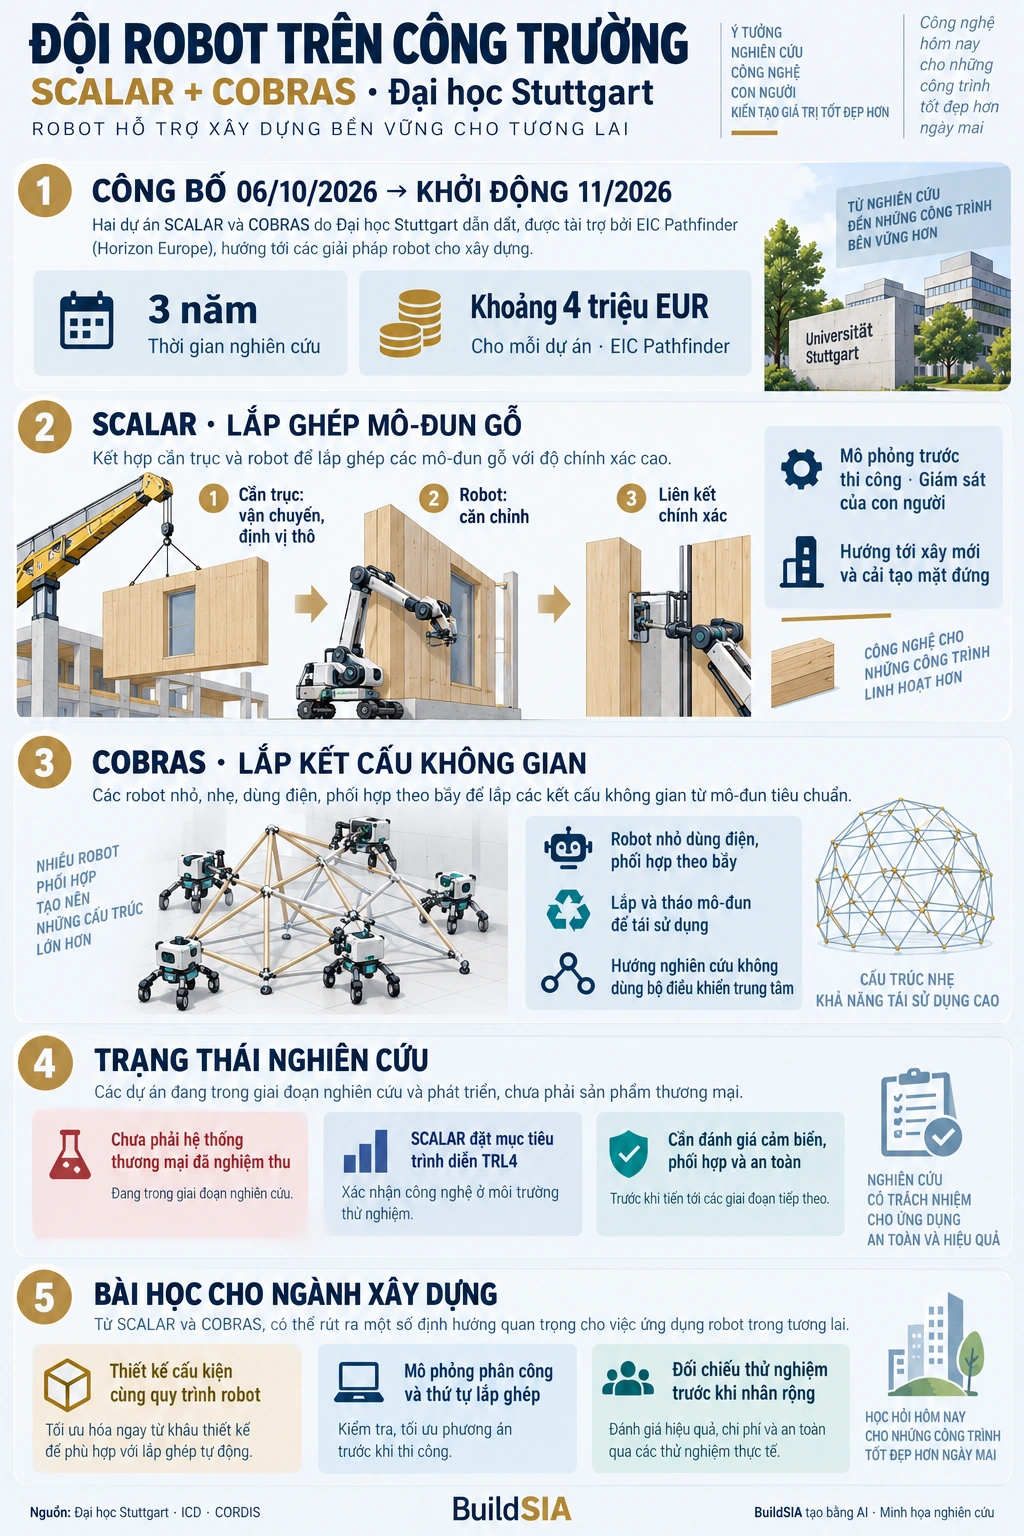
Infographic do BuildSIA tạo bằng AI, tóm tắt dữ kiện; minh họa khái niệm, không phải ảnh thiết bị/công trình thực tế. Nguồn nội dung.